ToyBlocks ロボット学習の重要性は、ロボットを動かすことだけでなく、成功や失敗の原因を条件ごとに調べられる点にあります。現実世界では複数の要因が同時に変化しますが、制御された仮想環境なら、色や配置、形状などを一つずつ変えて比較できます。この記事では、ToyBlocksの考え方と、関連するFoundationWorldsがロボット研究にどのような価値をもたらすのかを、初心者にも分かりやすく解説します。
ToyBlocks ロボット学習が必要とされる理由
ToyBlocks ロボット学習は、ロボットが本当に状況を理解しているのか、それとも過去に見たパターンをまねているだけなのかを調べるための考え方です。条件をそろえた環境で同じ実験を繰り返すことで、モデルの能力と弱点を切り分けやすくなります。
たとえば、ロボットに「洗濯物をたたむ」「部品を仕分けする」と指示したとします。ロボットが一度成功しても、物体の色や位置、カメラの角度が変わったときに対応できなければ、指示の意味を理解したとは判断しにくいでしょう。
現実の環境には、照明、物体の形状、摩擦、センサーの誤差など、同時に変化する要素が数多くあります。そのため、性能が落ちた原因が画像認識なのか、言語理解なのか、動作計画なのかを一度に判断するのは困難です。
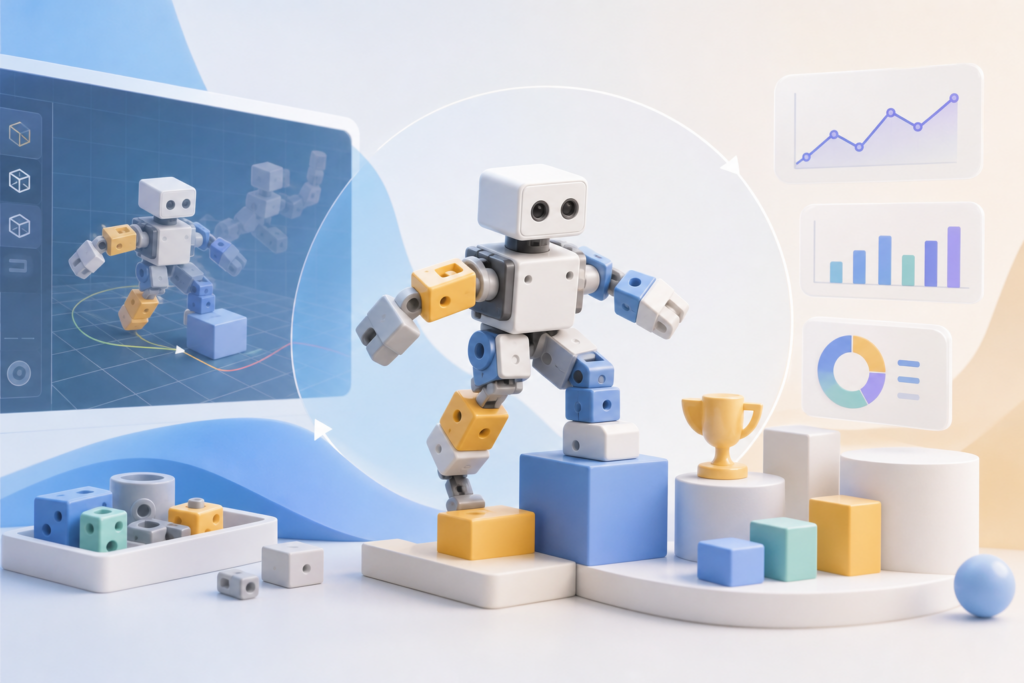
自然科学で、いきなり複雑な自然環境を調べず、まずは条件を管理できる小さな実験系を用いることがあります。ToyBlocksは、その発想をロボット研究に取り入れた、いわばロボット版の実験室やテストコースです。
制御された環境でロボットの能力を分解して測る方法
制御された環境では、変化させる条件を研究者が決められます。色だけ、配置だけ、形状だけを変更し、ほかの条件をできるだけそろえることで、性能の変化と原因を対応づけやすくなります。
ToyBlocksで想定される検証は、次のように整理できます。重要なのは、単に課題の成功率を見るのではなく、どの条件で能力が維持され、どの条件で崩れるのかを記録することです。
| 変更する条件 | 確認できる能力 | 考えられる課題 |
|---|---|---|
| ブロックの色 | 見た目の変化への対応 | 色に依存した判断をしていないか |
| 物体の配置 | 空間的な理解と動作計画 | 訓練時の位置だけを覚えていないか |
| 形状の変更 | 未知の物体への一般化 | 見慣れない形を扱えるか |
| 手順の長さ | 長期的な計画と記憶 | 途中で目標を失わないか |
このような比較を行うと、「データを増やせばよいのか」「モデルの構造を変えるべきか」「評価方法を見直すべきか」という次の判断につながります。数字が上がったかどうかだけでなく、数字が変化した理由を説明しやすくなる点が大切です。
また、同じ条件で複数のモデルを比べられるため、研究チームごとに異なる環境で評価する場合よりも、結果の意味を共有しやすくなります。これはロボット研究の再現性、つまり他の研究者が同じ条件で確かめられる性質を高める方向につながります。
FoundationWorldsが提供するロボット研究の基盤
FoundationWorldsは、単なる3Dシミュレーターではなく、ロボットの能力を体系的に調べるための枠組みです。制御された仮想世界、課題の自動生成、訓練用デモンストレーションの自動生成、行動を継続的に測る評価指標を組み合わせます。
通常のシミュレーターが「仮想空間でロボットを動かす道具」だとすれば、FoundationWorldsは「どの課題を作り、何を測り、結果をどう比較するか」まで含めた研究基盤と考えられます。さまざまな条件の課題を作れるため、特定の場面だけに適応したモデルを見分けやすくなります。
課題を自動で作る仕組みには、研究上の利点があります。人が毎回手作業で問題を用意すると、問題の難しさや種類に偏りが生じる可能性がありますが、条件を整理した自動生成を使えば、異なる配置や物体を含む試験を継続的に用意できます。
- 仮想世界:物体や配置などの条件を管理しやすい環境
- 課題生成:さまざまなロボット作業を自動で作る仕組み
- デモ生成:訓練に使う行動例を自動で用意する機能
- 評価指標:行動の結果を継続的に測るための基準
元記事では、ToyBlocksに関するコード、データ、モデル、ドキュメントを公開し、研究者が追加実験を行えるようにする方針も紹介されています。共通の資産を使えるようになれば、研究者は環境づくりだけでなく、モデルの能力や失敗原因の分析に集中しやすくなります。
低レベル動作から高レベル推論まで検証できる範囲
ToyBlocksは、ロボットの腕をどこへ動かすかという低レベルの操作だけでなく、何をすべきかを考える高レベルの推論も対象にできます。画像と言語を入力し、動作を出力するVLA(Vision-Language-Action)モデルの一般化能力を調べる用途も想定されています。
低レベルのモデルでは、物体をどの位置でつかむか、腕をどの方向に動かすかといった具体的な操作を確認します。見たことのない空間配置に対しても適切な行動を選べるかを調べることで、単純な位置の暗記と、本当の空間理解を区別しやすくなります。
高レベルの推論では、目の前の状況を理解し、目標を複数の手順に分解できるかが焦点になります。たとえば、物体を移動させる前に周囲の障害を確認し、順番を考え、結果を見ながら次の行動を決める能力です。
- 画像や言語から現在の状況を把握する
- 達成すべき目標を複数の操作に分ける
- 候補となる行動を選び、実行する
- 結果を観察し、必要なら次の行動を修正する
この流れは、AIエージェントの評価にも関係します。単発の指示に反応するだけでなく、観察、計画、行動、結果確認を繰り返しながら、目標達成まで進めるかを確かめられるからです。
行動を条件にした世界モデルと現実環境への課題
世界モデルとは、ある行動を取ったとき、次に世界がどう変化するかを予測する仕組みです。ロボットが実際に腕を動かす前に、ブロックを押した結果や物体が倒れる可能性を頭の中で試せれば、無駄な動作や失敗を減らせる可能性があります。
これは、人が作業前に手順を頭の中で確認することに似ています。右へ押す、持ち上げる、積み重ねるといった行動の結果を複数比較し、成功しそうな方法を選ぶことで、行動計画の質を評価できます。
ただし、仮想環境で成功したからといって、現実のロボットでも必ず成功するとは限りません。現実には、摩擦、物体の柔らかさ、センサーの誤差、カメラの見え方など、シミュレーションでは完全に再現しにくい要素があります。
シミュレーションは現実の代わりではなく、原因を調べるための実験室として活用することが重要です。
そのため、元記事では低レベルと高レベルのモデルを現実のロボットでも試す実験に触れています。仮想環境で条件を細かく分析し、その後に実環境で確認するという組み合わせが、ロボット研究では現実的な進め方になります。
今後は、成功率だけでなく、未知の配置への対応、長い手順の維持、行動結果の予測などを分けて測ることが重要になるでしょう。ToyBlocksとFoundationWorldsは、賢いモデルを作る競争から、どの場面でなぜ失敗するのかを説明する研究へと視点を広げる取り組みです。
ToyBlocksがロボット開発にもたらす今後の価値
ToyBlocksの価値は、ロボットを上手に動かせるかだけでなく、足りない能力を発見しやすくする点にあります。画像認識、言語理解、物体の動きの予測、長い手順の記憶、未知の配置への対応を分けて調べられます。
原因が分かれば、必要な改善策も考えやすくなります。データを追加するのか、モデル構造を変更するのか、訓練方法を見直すのか、あるいは評価課題の設計を変えるのかを、結果に基づいて検討できます。
研究では、性能が上がったという結果だけが注目されがちです。しかし、特定の条件でだけ成功しているなら、実用化に向けては別の検証が必要です。共通の環境で条件をそろえ、成功と失敗の両方を記録することが、信頼できる比較につながります。
もちろん、ToyBlocksのような環境だけでロボットの学習を完結させることはできません。仮想世界で得た知見を現実のロボットで確認し、現実との差分を新たな課題として調べる循環が求められます。
ロボットが人間のように柔軟に学ぶためには、大量のデータだけでなく、失敗を観察し、原因を切り分け、再現できる仕組みが欠かせません。ToyBlocksとFoundationWorldsは、そのための共通のテストコースを整える試みとして、今後のロボット研究を支える可能性があります。
出典: ToyBlocks: A controlled world for robot learning and evaluation
よくある質問
ToyBlocksはロボット学習で何を検証するための環境ですか?
ToyBlocksは、色、配置、形状などの条件を管理しながら、ロボットが状況を理解しているのか、過去のパターンをまねているだけなのかを調べるための環境です。成功率だけでなく、未知の条件への対応や失敗原因も分析しやすくします。
FoundationWorldsと通常の3Dシミュレーターは何が違いますか?
FoundationWorldsは、単にロボットを動かす3D空間ではありません。制御された仮想世界に加えて、課題の自動生成、訓練用デモンストレーションの生成、行動を継続的に測る評価指標を組み合わせた研究の枠組みです。
ToyBlocksでVLAモデルのどのような能力を調べられますか?
VLAモデルでは、画像と言語をもとに動作を選び、見たことのない空間配置や物体の条件にも対応できるかを調べられます。これにより、訓練データの配置を暗記しているだけなのか、状況を理解して一般化しているのかを比較しやすくなります。
シミュレーションで成功したロボットは現実でも同じように動きますか?
必ず同じように動くとは限りません。現実には摩擦、物体の柔らかさ、センサーの誤差、カメラの見え方などがあるため、仮想環境での検証に加えて、現実のロボットを使った確認も必要です。